¿Por qué los robotaxis no pueden circular con lluvia? Los coches autónomos (aún) no pueden con los humanos en climas adversos
Elígenos como tu fuente preferida en Google.
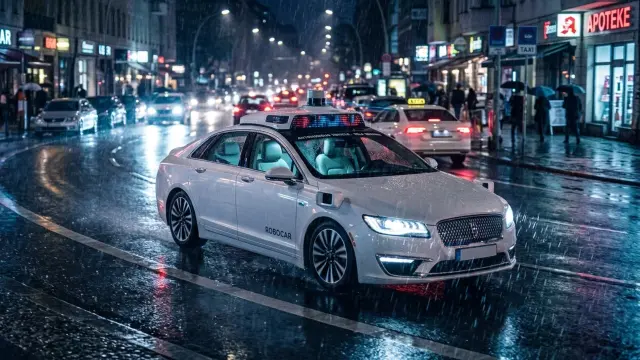
La lluvia intensa puede interferir en los sistemas que permiten el funcionamiento de los automóviles sin conductor, como sensores LiDAR y cámaras.
Como toda tecnología nueva, los coches autónomos tienen que superar numerosos desafíos a medida que evolucionan. Hace dos años, se viralizó un problema de seguridad que tenían los robotaxis de Waymo, que confundían una camiseta con una señal de Stop con una señal real y se detenían. Los vehículos sin coductor evolucionan y algunos problemas se resuelven, pero aparecen otros, como la lluvia.
Los coches sin conductor tienen problemas para circular bajo la lluvia. No hablamos de una lluvia normal, sino que nos referimos a condiciones meteorológicas muy adversas.
Los robotaxis son vehículos con un nivel de sofisticación muy elevado, capaces de circular de manera autónoma, sin intervención humana, gracias a una combinación de inteligencia artificial, sensores y software que les permiten cumplir los recorridos previstos, tomar decisiones en tiempo real y recoger a los pasajeros para iniciar el trayecto.
El funcionamiento de estos vehículos autónomos se basa en una serie de sensores, cámaras, radares, ultrasonidos e infrarrojos que les permiten inspeccionar todo lo que hay alrededor y crear un mapa visual de la carretera. Todo este despliegue tecnológico hace que el robotaxi ‘tenga ojos’.
Posteriormente, todos esos datos se procesan y se convierten en información que el coche interpreta. El núcleo de los coches autónomos es una arquitectura definida por software y chips de Nvidia, optimizados para redes neuronales profundas. Al menos en los vehículos que operan en Estados Unidos. En China, utilizan una tecnología propia.
Los robotaxis son incompatibles con la lluvia densa
Todo este potencial tecnológico no es perfecto, también tiene limitaciones y en situaciones de fuerte lluvia pueden funcionar mal o, directamente, dejar de hacerlo.
A veces, las compañías de robotaxi limitan o suspenden sus servicios bajo lluvia intensa o inundaciones, porque la acumulación de agua y la poca visibilidad interfieren con el funcionamiento de sus sensores y sistemas de inteligencia artificial.
Los sensores pueden sufrir problemas con el agua que provocan interferencias en cámaras y LiDAR. Las gotas de lluvia, salpicaduras y la neblina tapan las lentes de las cámaras y desvían los pulsos láser de los sistemas LiDAR, reduciendo la capacidad del vehículo para ver peatones, carriles y señales.
El LiDAR utiliza pulsos láser para generar nubes de puntos 3D. Las gotas de lluvia y los copos de nieve dispersan estos haces, reduciendo el alcance y generando obstáculos ficticios.
A medida que aumenta la intensidad de la precipitación, la precisión de la detección disminuye drásticamente, lo que obliga a los vehículos a reducir la velocidad considerablemente o a detenerse por completo.
En el caso de las cámaras, las limitaciones son mayores porque las gotas de agua provocan oclusión en las lentes. Si esto lo unimos con el resplandor de las farolas o la iluminación de otros vehículos y la dificultad para distinguir las marcas viales cuando llueve intensamente, el robotaxi no puede circular.

Como señala un análisis de Geotab, las cámaras "físicamente no pueden ver a través de la lluvia intensa mejor que un ojo humano". Sin embargo, a diferencia de los humanos, carecen de décadas de aprendizaje experiencial para compensar esta limitación.
Por último, el radar ofrece resistencia a las inclemencias del tiempo, pero a costa de la resolución. Si bien las ondas de radio penetran eficazmente la lluvia y la niebla, carece del detalle vertical necesario para clasificar con precisión los objetos estacionarios.
Esto puede producir frenadas innecesarias o, incluso, la imposibilidad de detectar peligros reales ocultos por la interferencia causada por las condiciones climáticas.
Los coches autónomos no pueden distinguir entre asfalto seco, mojado y hielo

Los robotaxis y vehículos autónomos tienen por delante otro reto que superar y del que se habla poco. Nos referimos a la capacidad de los sistemas para detectar el estado del asfalto.
Un sistema LiDAR puede mapear la superficie de una carretera bajo una lluvia intensa y una cámara puede detectar cristales de hielo. Pero ninguno puede distinguir con fiabilidad entre el asfalto mojado y seco.
Un conductor puede sentir cuándo disminuye el agarre de los neumáticos o ser consciente de que debe extremar las precauciones cuando ve delante un charco o una gran balsa de agua, porque puede producirse el efecto aquaplaning.
La tecnología de los coches autónomos carece de la capacidad predictiva que los conductores han desarrollado con la formación y experiencia. Para cuando los sensores de deslizamiento de las ruedas detectan el problema, el control ya está comprometido.
Por otro lado, los sistemas de navegación pueden fallar al medir la profundidad real del agua en la vía, lo que ha llevado a incidentes donde los vehículos entran en zonas inundadas por error.
Todo esto ha llevado a empresas como Waymo a actualizar sus programas y suspender rutas temporalmente ante alertas meteorológicas severas para priorizar la seguridad. Paralelamente, compañías del sector entrenan sus algoritmos bajo lluvia y asfalto mojado para mejorar la respuesta del vehículo en cualquier condición climática.